Моделирование системы АИН ШИМ – АД с переменными  во вращающейся системе координат на основе интегрирующих звеньев
Емельянов Александр Александрович, доцент;
Бесклеткин Виктор Викторович, ассистент;
Авдеев Александр Сергеевич, студент;
Чернов Михаил Владимирович, студент;
Киряков Георгий Анатольевич, студент;
Габзалилов Эльвир Фиргатович, студент;
Прокопьев Константин Васильевич, студент;
Ситенков Александр Александрович, студент;
Косарев Сергей Валерьевич, студент;
Коркин Алексей Александрович, студент;
Щипицын Константин Дмитриевич, студент
Российский государственный профессионально-педагогический университет
Данная работа является модификацией работы [1], в которой математическая модель асинхронного двигателя рассматривалась в Script. В этой работе модель двигателя дается в Simulink.
Так как работа адресована студентам и представляла бы законченный модуль, в этой работе будут повторены некоторые фрагменты предыдущей статьи. Функциональная схема системы трехфазный автономный инвертор с ШИМ – асинхронный двигатель приведен на рис. 1.
В этой схеме приняты следующие обозначения:
 – задающие гармонические воздействия:
|
|
(1) |
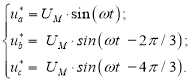
uоп – опорное напряжение, представляющее собой пилообразное, двухстороннее, симметричное напряжение с частотой модуляции значительно превышающей частоту напряжения задания. Математическая модель генератора пилообразного напряжения и его выходные сигналы даны на рис. 2 и 3;
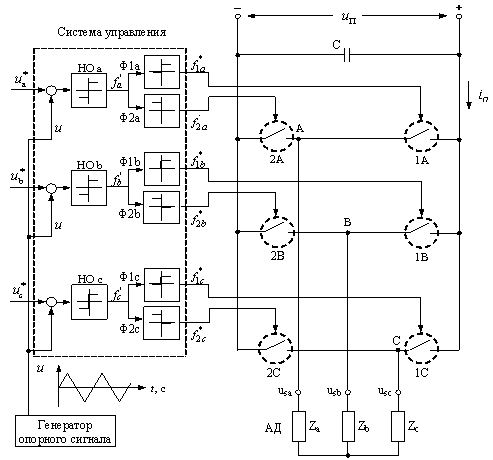
Рис. 1. Функциональная схема системы «АИН ШИМ – АД»
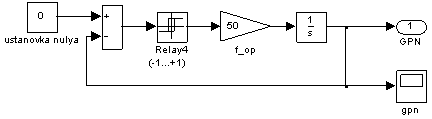
Рис. 2. Генератор пилообразного напряжения
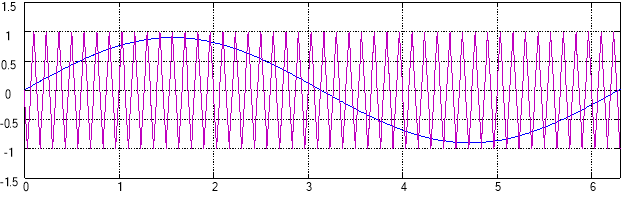
Рис. 3. Сравнение выходного сигнала генератора пилообразного напряжения с задающим гармоническим воздействием 
НОа, НОb и НОс – нуль-органы, обеспечивающие сравнение сигналов задания с опорным сигналом. Если  , то выходные сигналы нуль-органов
 , иначе
 ;
 Ф1а и Ф2а, Ф1b и Ф2b, Ф1с и Ф2с – формирователи сигналов управления силовыми ключами. Формирователи сигналов управления имеют взаимно инверсные релейные характеристики [2] и сепарируют сигнал нуль-органа НО по двум каналам управления ключами инвертора. Кроме того, предусматривают небольшие временные задержки включения ключей. Это необходимо для предотвращения коротких замыканий источника постоянного напряжения uп через силовые ключи инвертора;
 и
 и
 и
 – дискретные выходные сигналы с формирователей, управляющих включением силовыми ключами;
1А и 2А, 1В и 2В, 1С и 2С – силовые ключи, попеременно подключающие обмотки фаз двигателя к разноименным полюсам источника постоянного напряжения uп.
В каждом из состояний инвертора две фазы двигателя с помощью ключей соединены параллельно и подключены к источнику питания последовательно с третьей фазой. Поэтому напряжение источника питания распределяется между фазами нагрузки (в случае их симметрии) следующим образом: одна треть величины напряжения приходится на каждую из параллельно включенных фаз и две трети – на последовательно включенную фазу [2].
Формирователи сигналов управления силовыми ключами (Ф1а и Ф2а, Ф1b и Ф2b, Ф1с и Ф2с) задают программу подключения фаз обмоток двигателя к источнику постоянного напряжения uп.
Фазное напряжение в обмотке двигателя представляет собой пятиуровневую импульсную функцию [2] со значениями:

Импульсные напряжения, подаваемые на двигатель  связаны с постоянным напряжением uп и выходными сигналами нуль-органов


 и
 (рис. 4) по следующей зависимости [2]:
|
|
(2) |
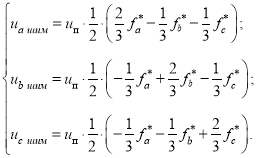
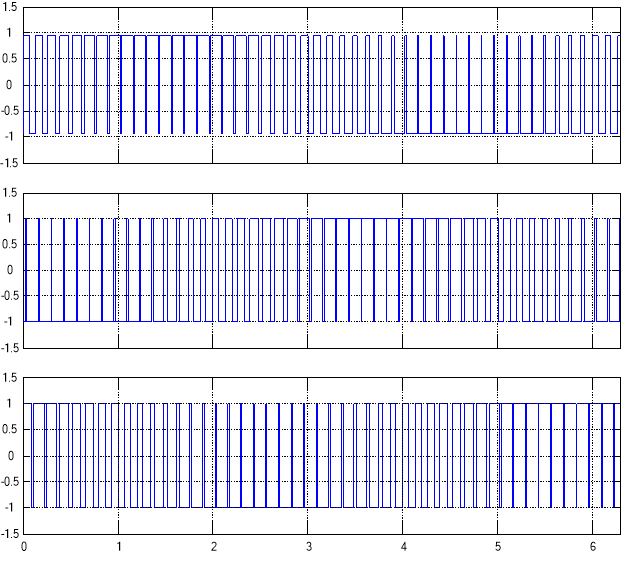
Рис. 4. Сигналы  ,
 и
 на выходе нуль-органов
Реализация импульсных напряжений  в неподвижной трехфазной системе координат abcпредставлена в Simulink-Matlab на рис. 5. Результаты моделирования напряжений даны на рис. 6.
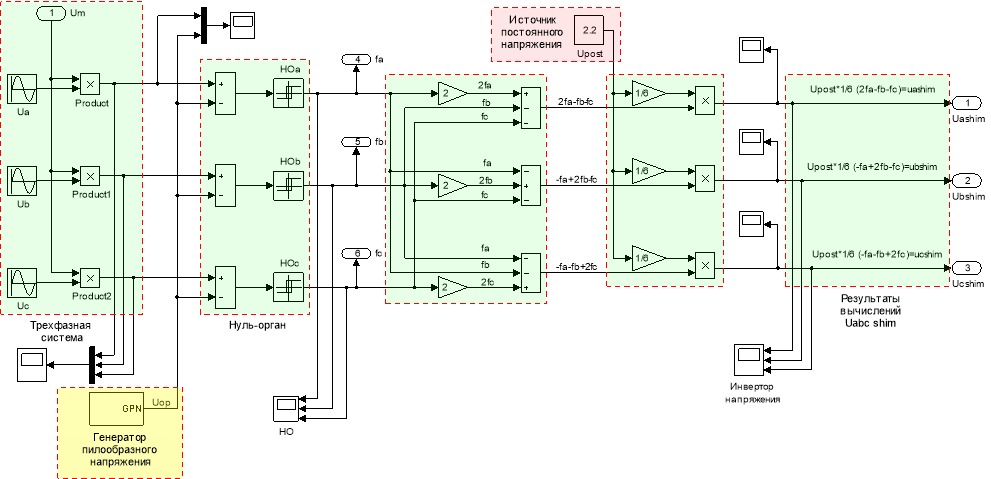
Рис. 5. Математическая модель реализации зависимости (2) в Matlab
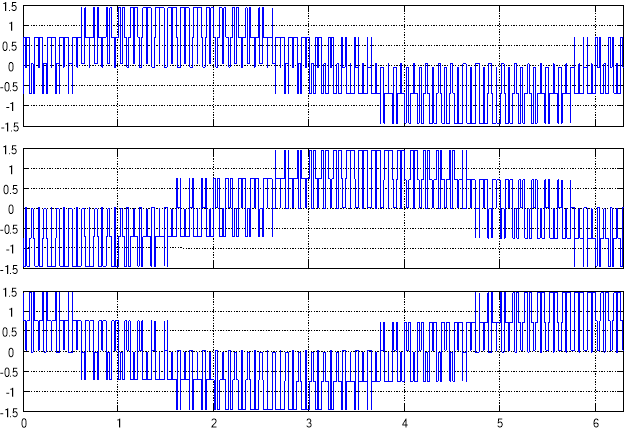
Рис. 6. Напряжения  на входе первой ступени прямого преобразования координат
Далее эти напряжения из трехфазной системы преобразуются в импульсные двухфазные напряжения в неподвижной декартовой системе координат αβ по следующим формулам [2]:
|
|
(3) |
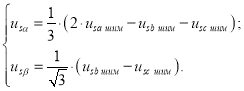
Математическая модель этих уравнений в Simulink-Matlab дана на рис. 7.
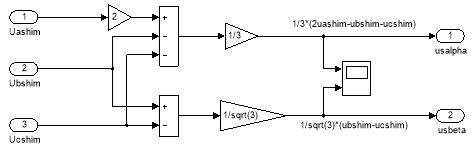
Рис. 7. Первая ступень прямого преобразования координат «abc → αβ»
Выходные сигналы этого преобразователя даны на рис. 8.
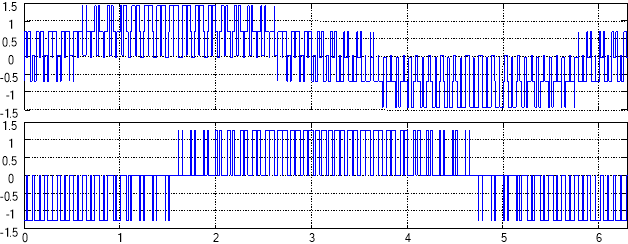
Рис. 8. Напряжения usα и usβ на выходе первой ступени прямого преобразования координат
Вторая ступень прямого преобразования (usα, usβ → usx, usy) при моделировании в Simulink реализуется на основе следующих уравнений [3]:
|
|
(4) |
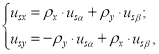
гдеρx = cos θк; ρy = sin θк.
Математическая модель второй ступени дана на рис. 9.
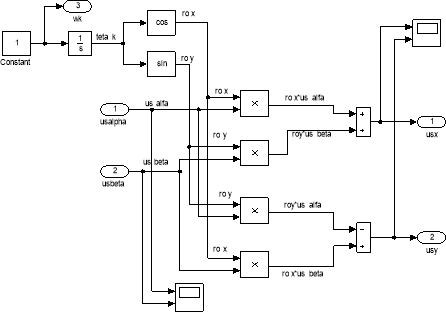
Рис. 9. Математическая модель второй ступени прямого преобразователя координат из неподвижной системы во вращающуюся систему координат (α, β → x, y)
Сигналы usx и usy в дальнейшем поступают в математическую модель оболочки асинхронного двигателя (рис. 10).
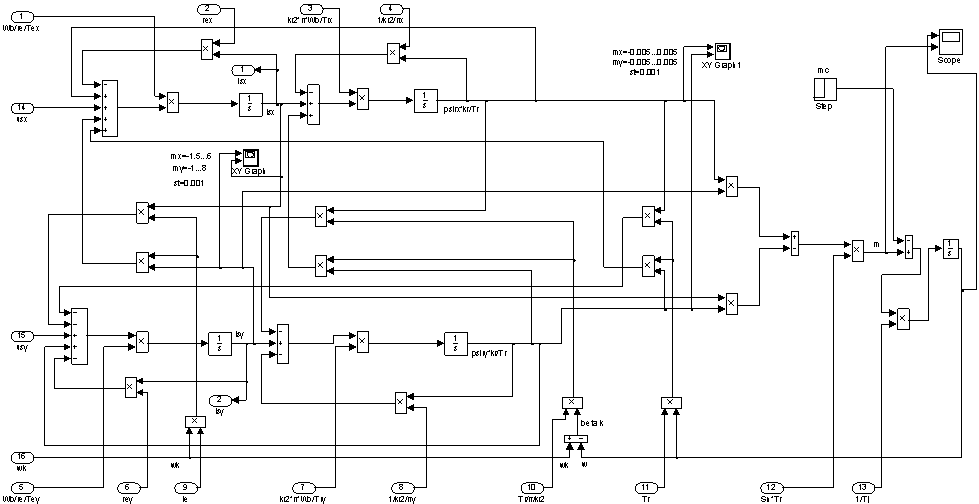
Рис. 10. Модель оболочки АД с переменными  в Simulink-Matlab на основе интегрирующих звеньев
Расчет параметров двигателя в Simulink представлен на рис. 11, которые должны соответствовать числовым данным, приведенным в [2].
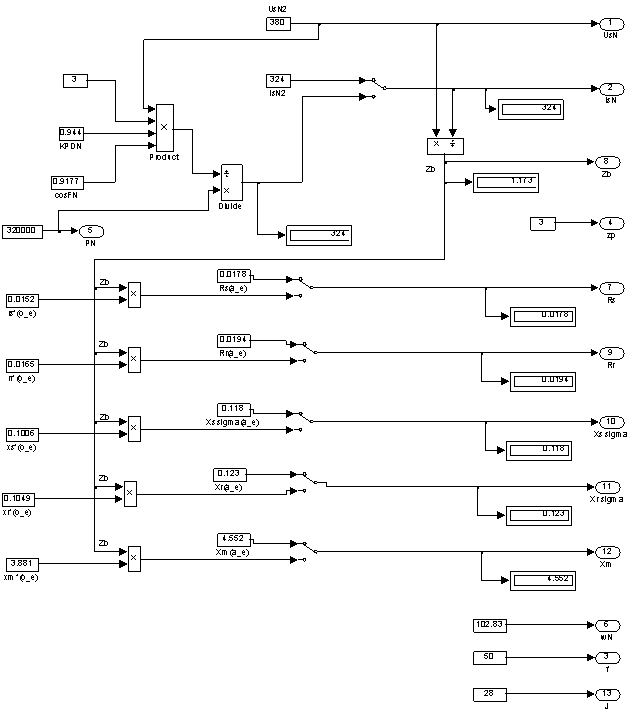
Рис. 11. Расчет коэффициентов по паспортным (справочным) данным
Определение коэффициентов оболочки двигателя дано на рис. 12.
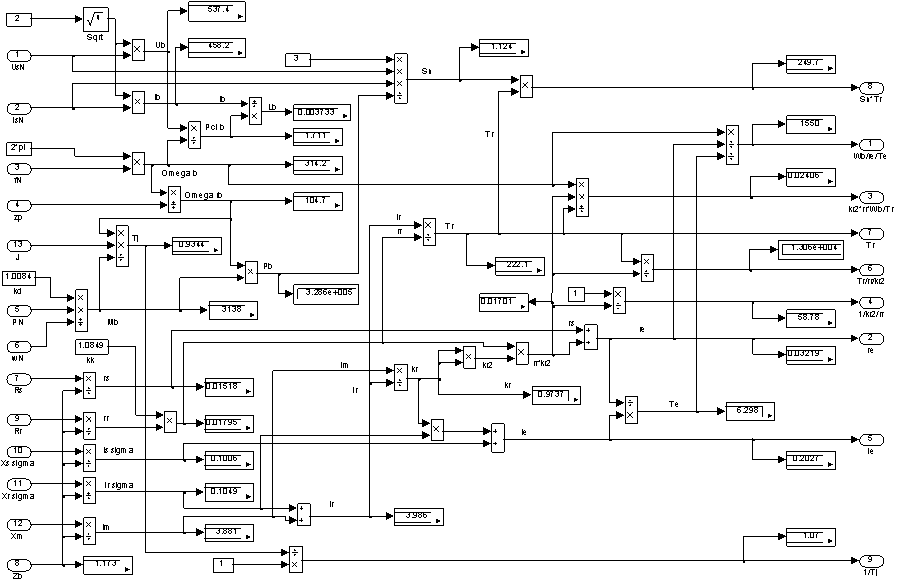
Рис. 12. Определение коэффициентов оболочки АД в Simulink-Matlab
Далее выходные сигналы с двигателя (isx, isy) пройдут снова двухэтапное обратное преобразование. Реакции isx и isy, являющиеся результатом воздействия usx и usy на математическую модель двигателя, в дальнейшем поступают в первый блок обратного преобразования. Этот блок реализуется на основе уравнений [3]:
|
|
(5) |
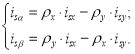
Математическая модель в Simulink дана на рис. 13. Результаты моделирования токов isα и isβ даны на рис. 14.
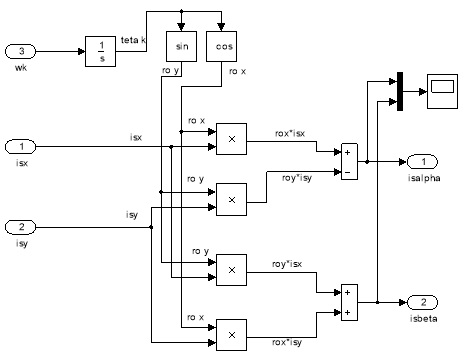
Рис. 13. Первая ступень обратного преобразования статорных токов (isx, isy → isα, isβ)
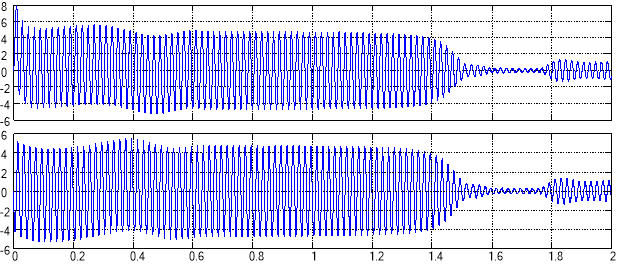
Рис. 14. Сигналы isα и isβ на выходе первой ступени обратного преобразователя координат (isx, isy → isα, isβ)
Вторая ступень обратного преобразования реализуется в Simulink на основе уравнений [3]:
|
|
(6) |
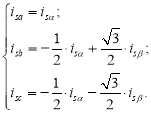
Математическая модель второй ступени обратного преобразования и результаты 
 и
 даны на рис. 15 и 16.
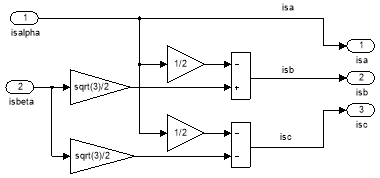
Рис. 15. Математическая модель второй ступени обратного преобразования токов в неподвижной системе координат «αβ → abc»
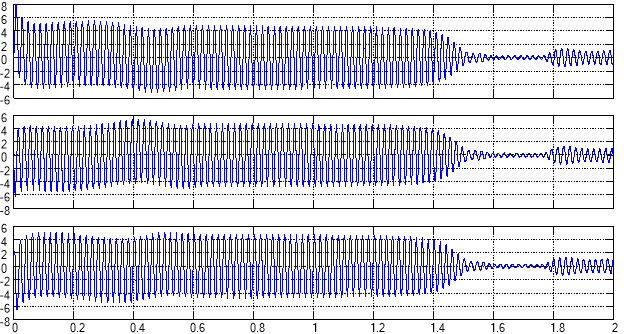
Рис. 16. Результаты моделирования isa, isb и isc на выходе второй ступени обратного преобразования в неподвижной трехфазной системе координат a, b и с
Полная схема математической модели приведена на рис. 17.
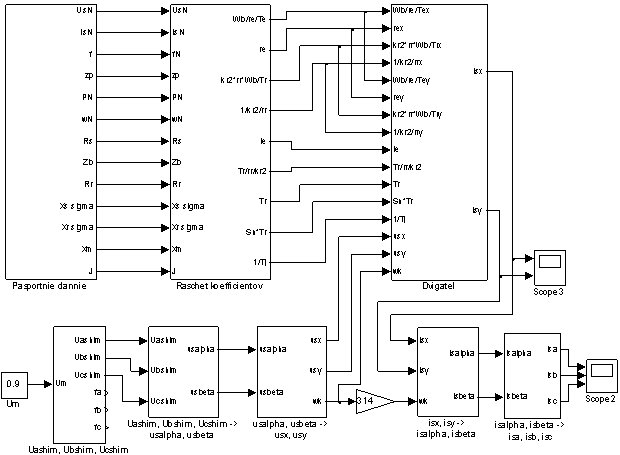
Рис. 17. Полная схема системы АИН ШИМ-АД
Результаты моделирования ω и Мэм даны на рис. 18.
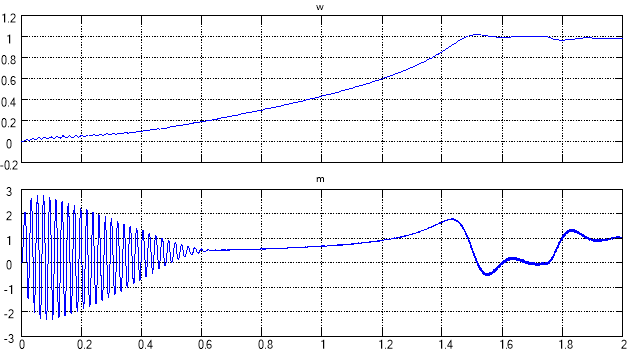
Рис. 18. Момент и скорость двигателя при питании от АИН ШИМ
Литература:
- Емельянов А.А., Бесклеткин В.В., Авдеев А.С., Чернов М.В., Киряков Г.А., Габзалилов Э.Ф. Моделирование системы АИН ШИМ – асинхронный двигатель с переменными ψr - Is во вращающейся системе координат // Молодой ученый. - 2015. - №21. - С. 9-23.
- Шрейнер Р.Т. Электромеханические и тепловые режимы асинхронных двигателей в системах частотного управления: учеб. пособие / Р.Т. Шрейнер, А.В. Костылев, В.К. Кривовяз, С.И. Шилин. Под ред. проф. д.т.н. Р.Т. Шрейнера. - Екатеринбург: ГОУ ВПО «Рос. гос. проф.-пед. ун-т», 2008. - 361 с.
- Шрейнер Р.Т. Математическое моделирование электроприводов переменного тока с полупроводниковыми преобразователями частоты. - Екатеринбург УРО РАН, 2000. - 654 с.

