Введение
Повреждение сельхозкультур — одна из причин экономических потерь в растениеводстве: ущерб наносят погода, болезни, вредители и дикие животные. Для оценки масштаба повреждений проводят обследования полей — это трудоёмко, особенно на больших и неравномерно повреждённых территориях.
Перспективное решение — использование БПЛА: они дают детальные геопривязанные снимки и позволяют оперативно обследовать поля. По сравнению со спутниковыми данными БПЛА обеспечивают лучшую детализацию небольших участков.
Сочетание аэрофотосъёмки с ИИ открывает возможности для автоматического выявления проблемных зон — сорняков, болезней, повреждённых участков. Особый интерес представляет исследование P. Aszkowski и др. (2024) по сегментации повреждений кукурузы на RGB‑снимках с помощью нейросетей: подход работает на обычных цветных изображениях без дорогостоящего оборудования.
Цель статьи — проанализировать возможности нейросетевой сегментации снимков БПЛА для оценки площади повреждений и перспективы её применения в системах агрострахования. В работе рассмотрены особенности данных, этапы обработки изображений, характеристики нейросетевых архитектур, результаты экспериментов и возможная структура системы оценки ущерба. Работа носит аналитико‑методический характер; экспериментальные данные взяты из указанного исследования, самостоятельных полевых испытаний не проводилось.
1. Особенности применения БПЛА для оценки повреждений сельскохозяйственных посевов
Использование БПЛА позволяет организовать обследование сельскохозяйственных угодий с получением детализированных изображений поверхности. В отличие от наземного осмотра, аэрофотосъёмка обеспечивает обзор значительной территории и позволяет определить пространственное распределение повреждений.
В зависимости от установленного оборудования беспилотные аппараты могут выполнять съёмку в видимом, инфракрасном и других спектральных диапазонах. При использовании стандартной RGB-камеры регистрируются три цветовых канала: красный, зелёный и синий. Такие изображения содержат информацию о цвете, текстуре и пространственной структуре растительного покрова.
Повреждённые участки посевов могут отличаться от здоровых изменением плотности растительности, наличием открытого грунта, нарушением рядности посадок, изменением окраски растений и особенностями текстуры изображения. При достаточном пространственном разрешении перечисленные признаки могут использоваться для автоматического выделения повреждённых областей.
Однако интерпретация аэрофотоснимков не всегда однозначна. Например, участок с редкой растительностью может быть следствием повреждения животными, недостаточной всхожести, особенностей почвы или технологических операций. Поэтому автоматическое определение визуально повреждённой площади не следует отождествлять с установлением конкретной причины ущерба.
В исследовании [1] рассматривалась задача определения повреждений кукурузных полей, связанных с деятельностью диких животных. Авторы использовали изображения, полученные с малой высоты, и экспертную разметку повреждённых областей.
В качестве исходных данных применялись материалы съёмки 14 полей, расположенных на территории западной Польши. Общая площадь обследованных посевов превышала 360 га. Размеры отдельных полей составляли приблизительно от 4 до 66 га, а доля повреждённых участков различалась в зависимости от условий конкретного поля [1, с. 2508].
Съёмка проводилась с использованием БПЛА DJI Phantom 4 RTK на высоте около 100 м. Для получения изображений применялась RGB-камера Sony A6000. Среднее пространственное разрешение составляло около 3 см на пиксель, а перекрытие соседних снимков достигало 75 %.
Полученные изображения использовались для построения ортофотопланов — геометрически скорректированных изображений местности, позволяющих сопоставлять положение объектов с географическими координатами.
Важным преимуществом ортофотоплана является возможность определения не только относительной доли повреждений, но и их пространственного положения [2]. При наличии корректной геопривязки выделенные нейросетью области могут быть представлены в виде геоинформационного слоя.
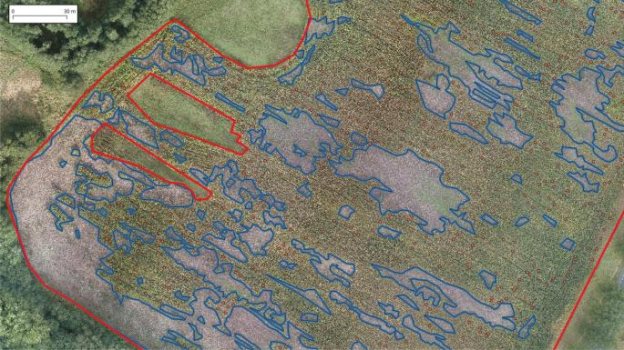
Рис. 1. Пример ортофотоплана кукурузного поля с обозначением границ участка и повреждённых областей
На рисунке 1 представлен пример пространственного распределения повреждений. Можно отметить, что повреждённые области имеют неоднородную форму и могут располагаться как отдельными небольшими фрагментами, так и протяжёнными зонами.
Такая структура затрудняет применение простых методов оценки, основанных на обследовании ограниченного числа точек. При автоматической обработке ортофотоплана появляется возможность учитывать распределение повреждений по всей доступной площади поля.
2. Подготовка исходных данных для нейросетевой сегментации
Качество данных существенно влияет на распознавание повреждений. Для обучения модели нужны изображения с разными состояниями посевов и эталонные маски.
В исследовании [1] снимки хранили в формате GeoTIFF (с пространственной привязкой), а экспертную разметку — отдельно. Повреждения размечали двумя способами: крупные участки — полигонами, мелкие — точками, что снижало трудоёмкость разметки.
Перед обучением изображения приводили к единому разрешению — 3 × 3 см на пиксель. Векторную разметку преобразовывали в растровые маски с тремя классами: повреждённые посевы, неповреждённые посевы и территория вне поля. Точечные повреждения конвертировали в круглые области диаметром 1,5 м [1, с. 2511], что упрощало включение их в выборку, но вносило неопределённость в форму.
Из-за больших размеров ортофотопланов снимки делили на тайлы (фрагменты). В экспериментах использовали тайлы 256 × 256, 512 × 512 и 768 × 768 пикселей — это соответствовало участкам 7,68; 15,36 и 23,04 м [1, с. 2522–2523]. Такой подход снижал требования к памяти, позволял пакетную обработку и давал отдельные обучающие примеры, но размер тайла влиял на качество: маленькие фрагменты не давали нужного контекста, большие повышали нагрузку и усложняли выделение мелких объектов.
Для устойчивости моделей применяли аугментацию: отражения, масштабирование и повороты — это важно для аэрофотосъёмки из‑за разной ориентации объектов и положения камеры.
Выборка делилась на обучающую, валидационную и тестовую части в соотношении 80: 10: 10 %. При этом случайное распределение тайлов одного поля не полностью отражало способность модели работать на новых территориях, поэтому важна проверка на полях, не участвовавших в обучении: это позволяет оценить переносимость модели на неизвестные условия съёмки и особенности растительного покрова.
3. Применение нейросетевых моделей для сегментации повреждённых участков
Задача определения повреждённых областей по аэрофотоснимкам рассматривается как семантическая сегментация: каждому пикселю присваивается класс, а результатом является маска распределения объектов. Это удобно для оценки ущерба, так как позволяет напрямую переходить от распознавания к расчёту площади.
Одним из распространённых классов моделей являются свёрточные сети типа «кодировщик — декодировщик»: кодировщик выделяет признаки, декодировщик восстанавливает пространственную структуру. Базовый пример — U-Net, изначально созданная для медицинской сегментации [4]; её связи между уровнями кодировщика и декодировщика помогают учитывать объекты разного масштаба, что важно при различиях повреждений по размеру, форме и текстуре. Развитием стала UNet++ с более сложной структурой связей [5], улучшающей объединение признаков и восстановление границ. В исследовании [1] рассматривались также Feature Pyramid Network, Pyramid Attention Network, DeepLabV3, DeepLabV3+ и SegFormer. DeepLab обрабатывает признаки на нескольких масштабах, учитывая и локальные особенности, и широкий контекст, а SegFormer использует трансформерную архитектуру с механизмами внимания [6]. Сравнение архитектур необходимо, так как для сельскохозяйственных изображений важны не только точность, но и способность выделять небольшие повреждения и границы участков.
В исследовании [1] применялись кодировщики EfficientNet и ResNet; авторы установили, что усложнение модели не всегда даёт заметный прирост точности. Для практических систем это позволяет сокращать время обработки и требования к оборудованию.
Обучение выполнялось на размеченных изображениях: модель сравнивала прогнозируемую маску с эталоном. Применялась функция потерь Dice loss, используемая при неравномерном распределении классов.
Для оценки качества использовались показатели IoU, Dice, Precision и Recall:


где TP — правильно определённые пиксели класса; FP — ошибочно отнесённые к классу; FN — пропущенные моделью пиксели класса.

Показатель Precision характеризует долю действительно повреждённых пикселей среди всех пикселей, которые модель обозначила как повреждённые:

Показатель Recall характеризует долю обнаруженных повреждённых пикселей среди всех пикселей, отнесённых к повреждениям в эталонной разметке:

Коэффициент Dice, также связанный с F1-мерой для бинарного случая, вычисляется следующим образом:
Показатели важно рассматривать совместно: высокая точность при низкой полноте означает пропуск повреждений, а высокая полнота при низкой точности — завышение площади повреждений [7].
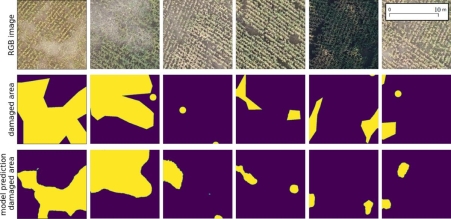
Рис. 2. Сопоставление исходных RGB-изображений, экспертной разметки повреждений и результатов нейросетевой сегментации
На рисунке 2 показан принцип сопоставления исходного изображения, эталонной маски и результата работы модели. Такой способ представления позволяет визуально оценивать характер ошибок и определять участки, требующие дополнительной проверки.
4. Сравнительный анализ нейросетевых архитектур
В исследовании [1] было проведено сравнение нескольких нейросетевых архитектур, предназначенных для семантической сегментации сельскохозяйственных изображений.
В таблице 1 представлены отдельные результаты, опубликованные авторами исследования. Для сопоставления использованы показатели общей сегментации и показатели, рассчитанные непосредственно для класса повреждённых посевов.
Таблица 1
Сравнение результатов нейросетевой сегментации повреждений посевов кукурузы по данным исследования
|
Архитектура модели |
Общий IoU |
DICE для повреждений |
Precision для повреждений |
Recall для повреждений |
|
PN / EfficientNet-B0 |
0,869 |
0,499 |
0,775 |
0,496 |
|
UNet / EfficientNet-B0 |
0,871 |
0,509 |
0,673 |
0,595 |
|
UNet++ / EfficientNet-B0 |
0,876 |
0,517 |
0,728 |
0,586 |
|
DeepLabV3+ / EfficientNet-B0 |
0,866 |
0,506 |
0,762 |
0,514 |
|
SegFormer-B0 |
0,880 |
0,551 |
0,755 |
0,578 |
|
UNet++ / EfficientNet-B3 |
0,881 |
0,544 |
0,811 |
0,564 |
Результаты показывают, что несколько архитектур обеспечивают близкие значения общего IoU: высокие показатели у SegFormer-B0 (0,880; Dice для повреждений — 0,551) и UNet++ с EfficientNet-B3 (IoU 0,881, Precision 0,811, Recall 0,564). Однако высокая общая метрика не означает столь же точного выделения повреждённых участков: здоровые посевы занимают большую часть изображения, а повреждения имеют малую площадь. Для оценки ущерба это принципиально — необходимо отдельно учитывать качество определения повреждённого класса и точность расчёта его площади.
Сравнение кодировщиков (EfficientNet-B0–B4, ResNet, DenseNet) показало, что усложнение модели не всегда заметно улучшает качество. Поэтому при обработке на борту БПЛА или компактных устройствах предпочтительны менее требовательные модели, а для стационарной обработки больших ортофотопланов допустимы более ресурсоёмкие архитектуры [8].
Отдельно сравнивались RGB-изображения и данные NDVI: добавление NDVI несколько улучшило отдельные показатели, но не дало значительного преимущества из-за меньшего разрешения [1, с. 2523–2524]. Применение мультиспектрального оборудования должно определяться условиями задачи и ожидаемым эффектом от удорожания системы.
5. Автоматизированное определение площади повреждений
Ортофотоплан поля разделяют на фрагменты (в исследовании [1] — 512 × 512 пикселей) с частичным перекрытием, чтобы снизить пограничные эффекты. После обработки нейросетью маски объединяют и переводят в геоинформационный формат для визуализации повреждений на карте.
Площадь повреждений рассчитывают по формуле:

где


Данная формула применима для изображения с корректной геометрией и известным постоянным пространственным разрешением. При использовании геоинформационных данных площадь также может рассчитываться непосредственно по геометрии сформированных полигонов.
Долю повреждений определяют как:
D = (S_повр/S_поля ) × 100%
где D — доля повреждённых посевов; S_поля — площадь анализируемого сельскохозяйственного участка.
Для страховой деятельности важно сохранять не только процент повреждений, но и пространственную маску — она нужна для проверки расположения участков и организации осмотра.
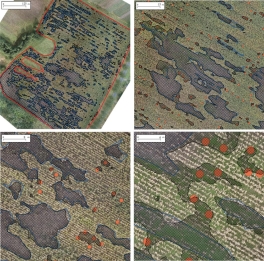
Рис. 3. Результаты сегментации повреждений целого поля
Важно учитывать, что совпадение общей площади не гарантирует точного соответствия формы и положения повреждённых участков. Поэтому оценивают и метрики сегментации, и ошибку расчёта площади.
В исследовании [1, с. 2521–2522] средняя относительная ошибка определения площади составила 17,56 %, а на отдельных полях превышала 40–60 % — это говорит о необходимости дополнительной проверки при условиях, отличающихся от обучающей выборки.
Производительность модели UNet++ (EfficientNet‑B3) — около 24 секунд на гектар на процессоре AMD Ryzen 7 2700X без GPU [1, с. 2522]. Показатель отражает только вычислительную обработку и подтверждает возможность автоматизации выделения повреждённых участков.
6. Ограничения автоматической оценки повреждений
Нейросетевой подход имеет ряд ограничений.
Во‑первых, результаты зависят от качества изображений: на сегментацию влияют высота полёта, разрешение камеры, освещение, тени, погода и особенности ортофотоплана.
Во‑вторых, внешний вид посевов меняется в течение сезона — модель, обученная на одной стадии роста, может хуже работать на других.
В‑третьих, визуальные признаки повреждений неоднозначны: открытые участки грунта или изменения покрова сложно классифицировать без дополнительных данных; неопределённость также возникает при преобразовании точечных обозначений в области фиксированного размера [1].
В‑четвёртых, переносимость модели между полями ограничена: испытания показали, что качество сегментации заметно различается между отдельными полями [1, с. 2520–2521]. Для практического внедрения нужны обучающие выборки с разными культурами, типами повреждений, стадиями вегетации и условиями съёмки.
В‑пятых, визуальная площадь повреждений не равна экономическому ущербу: для оценки снижения урожайности нужны сведения о культуре, фазе развития, ожидаемой урожайности и возможности восстановления. Кроме того, при страховом случае важно соответствие события условиям договора и нормативам.
Таким образом, нейросетевая сегментация — это инструмент поддержки решений, дающий пространственные и количественные данные.
7. Возможности применения результатов в сельскохозяйственном страховании
Автоматизированная оценка посевов важна для страховых организаций: при страховом случае требуется установить факт и масштаб повреждений. БПЛА дают объективные пространственные данные и позволяют сопоставлять состояние посевов до и после события. Вопросы дистанционного зондирования для агрострахования рассматривались И. Ю. Савиным и И. С. Козубенко [3].
Нормативной основой служит Федеральный закон № 260‑ФЗ [9], статья 5 которого допускает использование материалов, полученных с авиационных и космических средств. Однако такие материалы не отменяют требований к экспертизе и определению размера выплаты.
Предлагается концептуальная структура автоматизированной системы из пяти уровней: получение данных (БПЛА, камера, навигация, планирование полёта), подготовка геопространственных данных (ортофотоплан, границы участка), нейросетевая обработка (сегментация и объединение масок), пространственный анализ (площадь и доля повреждений, геослои) и представление результатов с интеграцией в системы страховщиков (электронный отчёт с параметрами съёмки, площадью и распределением повреждений).
Структуру можно дополнить средствами IIoT, рассматривая БПЛА и наземные устройства как элементы распределённой системы. При этом телеметрию и изображения целесообразно передавать раздельно: телеметрия компактна, снимки требуют производительных каналов и ресурсов хранения, поэтому применим комбинированный подход. Интеграция IIoT — направление дальнейшей разработки: в исследовании [1] рассматривалась сегментация, а не законченная страховая платформа.
8. Предлагаемый порядок функционирования автоматизированной системы
В систему вводятся сведения об участке (границы, площадь, культура, идентификатор объекта страхования), формируется полётное задание для БПЛА с учётом параметров съёмки. После полёта материалы передаются на вычислительную платформу: выполняется контроль съёмки, проверка геопривязки и построение ортофотоплана.
Далее изображение делится на фрагменты, обрабатывается нейросетью, маски объединяются в общую карту, которая сопоставляется с границами участка, и рассчитываются площадь и доля повреждений. Результаты сохраняются вместе с исходными материалами.
Обязателен механизм экспертной проверки: специалист просматривает снимки, маски и неоднозначные участки, а корректировки сохраняются отдельно от первичного результата модели для прослеживаемости. Для страхового применения фиксируются дата обследования, оборудование, версия ПО и модель сегментации.
При развитии системы возможен мониторинг участка во времени, но расчёт ущерба требует дополнительных данных помимо площади повреждений.
Эффективность системы требует экспериментальной проверки на российских полях: формирование локального набора изображений, разметки, оценки точности сегментации и сравнения с наземным обследованием. Критерии — точность определения повреждений, ошибка расчёта площади, время обработки гектара, доля ручных корректировок; обучающие и тестовые данные следует разделять по полям. Предложенный порядок — концептуальная схема, реализация и оценка — задачи дальнейших исследований.
Заключение
Анализ подтверждает, что сочетание БПЛА и нейросетевой сегментации — перспективное направление автоматизации оценки повреждений посевов. Исследование P. Aszkowski и соавторов показывает: площадь повреждений кукурузы можно определять по RGB‑изображениям без дорогостоящего мультиспектрального оборудования.
Высокие показатели сегментации демонстрируют архитектуры UNet++ и SegFormer. Так, UNet++ с кодировщиком EfficientNet‑B3 достигал IoU 0,881 и Precision 0,811 для повреждённых участков. При этом средняя относительная ошибка определения площади — 17,56 %; значительные отклонения на отдельных полях говорят о важности качества исходных данных и экспертной разметки.
Ключевое преимущество подхода — автоматическое формирование пространственной карты повреждений и расчёт их площади, что сокращает трудоёмкость обследований и поддерживает работу специалистов.
Предложен концептуальный подход к интеграции нейросетевой обработки в систему сельскохозяйственного мониторинга и страховой оценки — с объединением аэрофотосъёмки, геоинформационной обработки, ИИ и информационного обмена. Применение IIoT‑технологий позволяет выстроить распределённый комплекс для сбора данных, контроля обследований и передачи результатов.
Однако автоматическая оценка площади не заменяет установление причин ущерба, расчёт потерь и страховых выплат — для этого нужны дополнительные данные и экспертиза.
Дальнейшие исследования стоит направить на адаптацию моделей к российским условиям, повышение устойчивости алгоритмов и интеграцию с системами агрострахования. Нейросетевая сегментация может стать технологической основой автоматизированных систем мониторинга ущерба и поддержки принятия решений.
Литература:
1. Aszkowski P., Kraft M., Drapikowski P., Pieczyński D. Estimation of corn crop damage caused by wildlife in UAV images // Precision Agriculture. — 2024. — Vol. 25. — P. 2505–2530. — DOI: 10.1007/s11119–024–10180–7.
2. Савин И. Ю., Вернюк Ю. И., Фараслис И. Возможности использования беспилотных летательных аппаратов для оперативного мониторинга продуктивности почв // Бюллетень Почвенного института им. В. В. Докучаева. — 2015. — Вып. 80. — С. 95–105.
3. Савин И. Ю., Козубенко И. С. Возможности использования спутниковых данных в сельскохозяйственном страховании // Вестник Российского университета дружбы народов. Серия: Агрономия и животноводство. — 2018. — Т. 13, № 4. — С. 336–343. — DOI: 10.22363/2312–797X-2018–13–4-336–343.
4. Ronneberger O., Fischer P., Brox T. U-Net: Convolutional Networks for Biomedical Image Segmentation // Medical Image Computing and Computer-Assisted Intervention — MICCAI 2015. — Cham: Springer, 2015. — P. 234–241. — DOI: 10.1007/978–3-319–24574–4_28.
5. Zhou Z., Siddiquee M. M. R., Tajbakhsh N., Liang J. UNet++: Redesigning Skip Connections to Exploit Multiscale Features in Image Segmentation // IEEE Transactions on Medical Imaging. — 2020. — Vol. 39, № 6. — P. 1856–1867. — DOI: 10.1109/TMI.2019.2959609.
6. Xie E., Wang W., Yu Z., Anandkumar A., Alvarez J. M., Luo P. SegFormer: Simple and Efficient Design for Semantic Segmentation with Transformers // Advances in Neural Information Processing Systems. — 2021. — Vol. 34. — P. 12077–12090.
7. Dobosz B., Gozdowski D., Koronczok J., Žukovskis J., Wójcik-Gront E. Evaluation of Maize Crop Damage Using UAV-Based RGB and Multispectral Imagery // Agriculture. — 2023. — Vol. 13, № 8. — Art. 1627. — DOI: 10.3390/agriculture13081627.
8. Drimaj J., Skoták V., Kamler J., Plhal R., Adamec Z., Mikulka O., Janata P. Comparison of Methods for Estimating Damage by Wild Ungulates on Field Crops // Agriculture. — 2023. — Vol. 13, № 6. — Art. 1184. — DOI: 10.3390/agriculture13061184.
9. О государственной поддержке в сфере сельскохозяйственного страхования и о внесении изменений в Федеральный закон «О развитии сельского хозяйства»: Федеральный закон от 25 июля 2011 г. № 260-ФЗ (с изменениями и дополнениями).

